
在机器人搬送、托盘交换、自动换型和工具快换机构里,常会遇到一类需求:夹紧力不一定大,但机构必须足够轻、足够小,而且连接以后必须断电断气也不脱开。启致 ZLC 系列钢珠锁紧器就是为这类需求准备的——有气松开,无气锁紧。
在机器人搬送、托盘交换、自动换型和工具快速更换机构中,经常会遇到这样一类需求:夹紧力不一定很大,但机构必须足够轻、足够小,而且完成连接以后必须可靠防止托盘、工件或工具意外脱落。
传统气爪虽然通用,但气缸、导轨和夹爪组合以后,末端机构往往比较重;真空吸盘结构简单,却容易受到工件表面粗糙度、吸附面积、材质以及横向载荷的影响。对于机器人而言,末端机构本身越重,真正能够留给工件的有效负载就越少。
针对这类工况,可以考虑启致 ZLC钢珠锁紧器。它不是传统意义上的大力夹紧元件,而是一种利用钢珠扩径实现防脱保持的小型锁紧机构。其核心特点可以概括为:弹簧锁紧、气动释放、断气保持,并且在特殊情况下还可以通过外部机械力实现手动释放。
一、ZLC的工作原理:有气松开,无气锁紧
启致把 ZLC 的动作逻辑统一成一句话:有气松开,无气锁紧,和很多普通气动夹紧元件恰好相反。
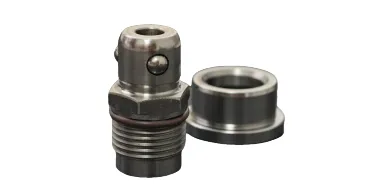
ZLC内部主要由本体、活塞、钢珠和弹簧等部分组成。它的动作逻辑与很多普通气动夹紧元件恰好相反。
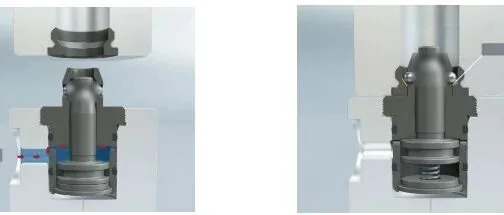
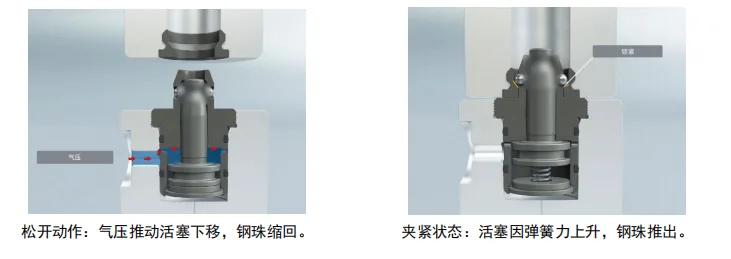
当向ZLC供给压缩空气时,气压推动内部活塞移动,使钢珠向内缩回,锁紧器外部有效直径减小,此时托盘、工件、工具或者配套锁紧套可以顺利装入和取出,这就是ZLC的释放状态。
当释放气压切断并排出以后,内部弹簧推动活塞复位,钢珠重新向外扩径并卡住对象孔,由此产生耐拔保持力,实现防止对象物脱落的作用。也就是说,ZLC可以简单理解为:供气时松开,断气时自动锁紧。
启致ZLC系列使用干燥空气,工作压力范围为0.25~0.7MPa,最大使用压力0.7MPa,标准使用温度范围为0~70℃。
二、为什么“断气保持”特别适合自动搬送?
启致精密在机器人搬送项目上先问的不是正常工况,而是异常工况:停电、气源中断、电磁阀失电。
机器人搬送机构真正需要考虑的,不只是正常运行时能不能抓住,还要考虑停电、气源中断、电磁阀失电等异常状态。
如果一个夹紧机构必须依靠持续供气才能保持夹紧,那么一旦突然失去气压,就需要额外考虑防坠落措施。ZLC采用弹簧锁紧、气压释放的结构,完成锁紧以后并不需要持续供气。即使设备断电或者气源中断,内部弹簧仍然能够维持钢珠扩径状态,因此不会因为单纯失去释放气压而立即失去保持能力。
另外,ZLC只有在释放过程中需要用气,锁紧和搬送过程中不需要持续耗气。ZLC-06、ZLC-08、ZLC-10、ZLC-12、ZLC-16的单次用气量分别约为0.08、0.08、0.15、0.26和0.49mL,整个控制系统只需要一路释放气路,特别适合需要大量小型锁紧点或者机器人末端轻量化的机构。
三、相比气爪和真空吸盘,ZLC解决的是什么问题?
启致不把 ZLC 当成气爪或真空吸盘的替代品,它适合的场合很明确:
ZLC并不是为了完全替代气爪或者真空吸盘,它更加适合一种非常明确的应用:对象本身有孔,或者允许增加一个标准锁紧套,希望用尽可能轻、尽可能紧凑的结构实现快速连接和防脱。
真空吸盘的优点是不需要机械锁紧孔,但小型吸盘的吸附能力有限,而且工件表面粗糙、存在沟槽、吸附面积不足或者受到较大横向载荷时,吸附稳定性都会受到影响。传统机械手爪适应范围更广,但夹爪、气缸和导向机构组合后,重量和尺寸也会明显增加。
ZLC采用对象孔机械锁紧的方式,本体可以做到非常紧凑。启致ZLC-06、08、10、12、16的本体质量分别约为7、8、13、20和43g。对于机器人末端来说,这种几十克级别的小型锁紧机构,对机器人额定负载的占用非常有限。
四、除了气动释放,ZLC还可以实现手动释放
启致认为这一点在非标自动化设计里特别有用:
这一点是ZLC在非标自动化设计中很有意思的地方。正常情况下,ZLC通过压缩空气推动活塞,使钢珠缩回完成释放,但内部活塞也可以通过外部机械力直接推动。
因此,在设备局部不方便布置气路、希望人工快速拆装,或者特殊工况下不希望依赖气动释放时,可以在机构外部设计机械释放装置,对活塞施加轴向作用力,使钢珠缩径完成解锁。释放外力撤除以后,内部弹簧再次推动活塞复位,钢珠重新扩径锁紧。
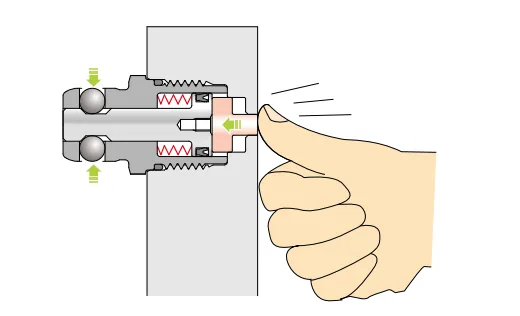
这种设计实际上把ZLC从一个单纯的气动元件,变成了一种可以同时应用于自动和手动机构的小型机械锁紧单元。自动设备可以使用气压释放;人工换型机构则可以通过外部推杆、执行机构或者其他机械结构完成释放。
不过手动释放并不是“用力越大越好”。不同规格都有相应的所需释放力和允许最大释放力:ZLC-06所需释放力约10N、最大40N;ZLC-08约10N、最大40N;ZLC-10约12N、最大60N;ZLC-12约12N、最大60N;ZLC-16约17N、最大100N。
设计外部机械释放机构时,输出力必须能够可靠超过所需释放力,同时又不能超过允许的最大释放力。过大的外力并不会让释放更加可靠,反而可能造成内部零件损伤。因此使用气缸、凸轮或杠杆等外部机构驱动时,应同时控制释放行程和最大作用力。
五、ZLC五种规格应该怎么选?
启致ZLC系列按照缩径尺寸和耐拔力分为五种规格:
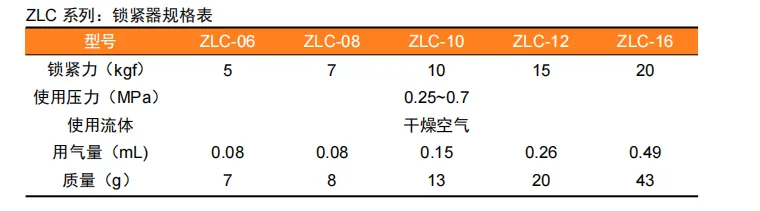
这里需要特别注意,50~200N主要体现的是ZLC防止对象物被拔出的耐拔保持能力,不能简单把它理解成普通气缸意义上的夹紧力。
实际选型时除了工件重量,还要考虑机器人加减速产生的惯性、搬送姿态、冲击和侧向载荷。如果运动过程中存在明显的横向作用力,也不能简单依靠增加ZLC规格解决,导向和承载应该由相应的机械结构承担。
六、ZLC不是定位销,也不是下拉夹紧器
启致强调这是使用 ZLC 时最先要明确的设计边界。
这是使用ZLC时最需要明确的设计边界。
ZLC钢珠扩径以后,与对象孔之间仍然存在一定间隙,因此它主要承担的是锁紧、保持和防脱,本身并不承担精密定位功能。如果交换托盘在机床或者自动化工位上有重复定位精度要求,应另外配置圆销、削边销、定位块或者其他定位机构。
同样,ZLC也不是涨紧下拉夹紧器。钢珠扩径以后能够卡住对象孔,但不会主动把托盘或者工件拉向安装基准面,因此它本身没有向基准面产生下压力的功能。
如果一个机构同时需要“定位+贴紧基准面+承受加工载荷”,就应该分别配置定位和夹紧元件。ZLC真正擅长的是搬送、防脱、快速交换、暂存和预固定,而不是替代加工夹具中的所有定位和夹紧元件。
七、锁紧以后存在轻微晃动怎么办?
启致把这归到设计间隙的正常现象,而不是故障。
因为钢珠扩径状态与对象孔之间存在设计间隙,所以部分机构锁紧以后可能仍然会感觉到轻微松动。如果应用中只是希望减少这种晃动,可以在ZLC头部增加对应的O形密封圈,通过O形圈的弹性接触形成一定预压,从而起到简单的防松作用。
ZLC-06、08、10、12、16可以分别参考SS6.5、SS8、SS10、S12和AS568-015规格的O形圈。
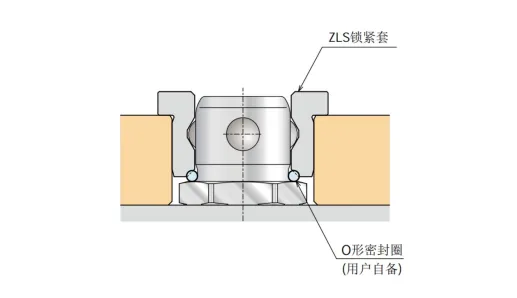
需要强调的是,O形圈的作用只是减少间隙带来的松动感,并不会因此让ZLC具备精密定位能力。真正有重复定位精度要求的机构,仍然应该设置独立的定位结构。
八、托盘上不方便直接加工锁紧孔怎么办?
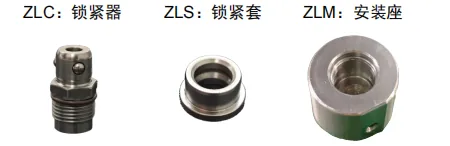
实际自动化项目中,并不是所有托盘、工具或者模块都适合直接加工ZLC所需要的锁紧孔。这时可以配套使用启致 ZLS锁紧套,将锁紧套安装在托盘或模块内部,相当于给ZLC建立一个标准化的机械接口。
这种方案不仅方便维修和更换,还可以让不同托盘统一采用同一种锁紧接口。如果以后托盘数量增加,机器人末端结构不需要跟着改变,只要把接口标准化即可。
启致还可以配套使用 ZLM安装座,用于ZLC本体的安装和气路布置。因此这一系列可以理解为:ZLC负责锁紧,ZLS负责提供标准锁紧接口,ZLM负责锁紧器本体的安装。
九、ZLC比较典型的应用场景
启致见得最多的应用就是机器人托盘搬送。
典型的应用之一是机器人托盘搬送。ZLC安装在机器人末端,托盘加工对应锁紧孔或者安装ZLS锁紧套。机器人下降插入以后停止释放气压,钢珠自动扩径锁紧;机器人把托盘搬到目标工位后,再供气缩径即可释放。整个过程中只需要控制一个释放气路。
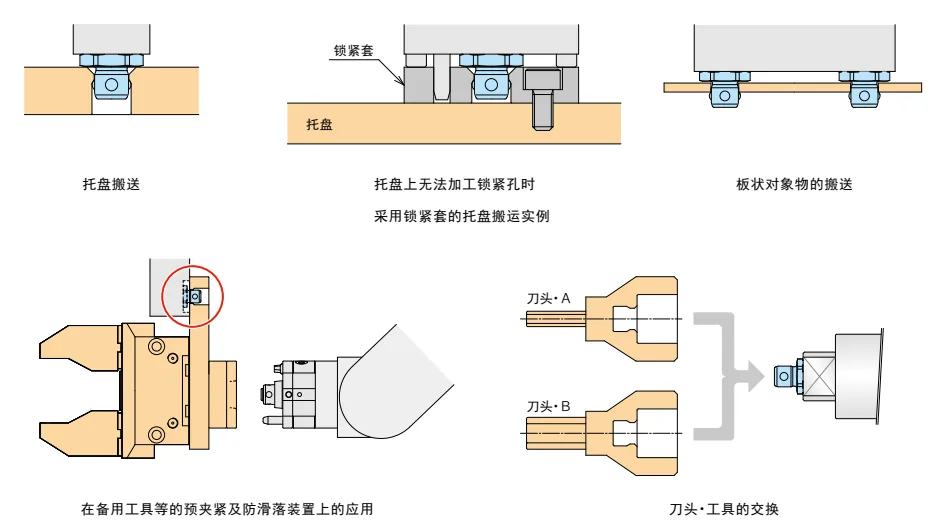
第二类是板状零件搬送。部分板件表面粗糙、存在孔槽或者真空吸附面积有限,如果工件允许设置锁紧孔,就可以通过ZLC实现机械式防脱搬送。
第三类是刀头、喷嘴和功能模块快速交换。自动化设备经常需要更换不同工具头、喷嘴、检测模块或者其他功能组件,ZLC尺寸小、重量轻,非常适合作为这些模块的预固定和防滑落装置。
第四类则是手动快速换型。如果设备并不需要完全自动化,可以利用ZLC的机械释放特性设计人工解锁结构。人工推动释放机构后钢珠缩回,完成模块装卸;松开以后,弹簧自动恢复锁紧,不需要复杂的锁扣结构。
十、使用ZLC还需要注意哪些细节?
启致精密在配管说明里把清洁要求写在第一条。
ZLC气动释放时应使用经过过滤的清洁、干燥空气。气路内部如果残留切屑、粉尘或者密封带碎屑,可能导致漏气或者动作异常,因此装配和配管时需要特别注意清洁。
同时,ZLC并不适合直接暴露在大量切屑和冷却液的切削区域中。它更适合作为搬送、交换和自动化机构中的锁紧元件,而不是直接替代机加工夹具里的普通夹紧缸。
在托盘装入和拔出的过程中,如果机构可能受到明显侧向冲击,还应设计导向销或粗定位结构,不要让ZLC本身承担原本应该由导向机构承担的冲击载荷。更加合理的设计逻辑应该是:导向机构负责进入,定位机构负责位置,ZLC负责锁紧和防脱。
结语
启致把 ZLC 的定位说得很清楚:
ZLC钢珠锁紧器看起来只是一个很小的标准元件,但它解决的问题非常明确:如何用尽可能小、尽可能轻的机构,把托盘、工具或者功能模块可靠锁住,同时又能够快速释放。
它既可以采用气压自动释放,也可以通过外部机械力实现手动释放;停止供气以后依靠内部弹簧维持锁紧,因此非常适合机器人搬送、托盘交换、工具换型、模块预固定以及各种防脱落应用。
对于非标自动化设计来说,并不是所有问题都需要通过增加气缸、导轨和复杂机构来解决。先把定位、承载、夹紧和防脱的功能分清楚,再选择适合承担这个功能的标准元件,往往能够让设备结构更简单,也更可靠。
需要选型支持
如果你手上已经有工件图和夹紧位置,把图纸发给我们,启致精密可以帮你把缸选对、把力算准,并给出压板形式和排布建议。





