
很多第一次接触浮动支撑缸的工程师都会有一个疑问:
浮动支撑缸能够自动适应工件高低,这个可以理解。但它怎么知道已经碰到工件了?又怎么知道什么时候应该把柱塞抱紧?
在启致精密实际接触的液压夹具项目中,这也是客户问得比较多的一个问题。
答案其实并不复杂:
浮动支撑缸并不是“检测到工件以后再决定锁紧”,而是通过机械结构和动作顺序,实现先找到工件位置,再锁紧柱塞。
理解这一点,浮动支撑缸的动作原理基本就清楚了。
1、浮动支撑缸为什么能够“自适应”?
先不要把浮动支撑缸理解成普通液压缸。
普通液压缸的主要任务是输出推力,而浮动支撑缸的核心任务其实分成两个步骤:
在锁紧之前,柱塞可以在一定行程范围内自由调整位置。
假设理论支撑高度是50 mm,但由于毛坯误差:
一件工件实际高度是49.8 mm,另一件是50.3 mm。
浮动支撑缸并不需要提前知道这个尺寸。
随后再通过内部锁紧机构把柱塞固定。
所以启致精密在解释浮动支撑缸时,更倾向把它理解成:
这就是所谓的“自适应支撑”。
2、弹簧升起型:工件自己决定柱塞停在哪里
从启致(昆山)精密机械有限公司服务夹具客户的经验看,
弹簧升起型的动作最容易理解。
在没有液压的时候,浮动支撑缸内部弹簧已经把柱塞向上顶起。
这时候柱塞虽然伸出来了,但还没有真正被锁死,可以向下移动。
当工件放到夹具定位面上时,工件接触柱塞。
如果柱塞高于工件最终位置,工件就会克服比较小的弹簧力,把柱塞向下压。
一直到工件完全落到夹具的主定位面上。
此时:
所以弹簧升起型根本不需要判断:
“我是不是已经碰到工件了?”
因为从工件装入开始,柱塞就一直通过很小的弹簧力跟随工件。
2.1 那它什么时候抱紧?
这个问题更加关键。
答案是:
也就是说,弹簧升起型通常不是“检测到接触以后自动锁紧”,而是整套夹具按照预定动作顺序给浮动支撑缸供压。
例如:
工件放入 → 工件完成主定位 → 浮动支撑缸通油 → 柱塞锁紧 → 主夹紧机构夹紧。
实际夹具设计中动作顺序会根据工件和夹具结构调整,但原理没有变化。
所以弹簧升起型的自适应逻辑可以概括成:
弹簧让柱塞保持接触 → 工件决定柱塞位置 → 液压负责把这个位置锁住。
3、油压升起型:为什么通一个油口还能做到“先升后锁”?
启致精密在液压夹具方案设计里反复强调,
油压升起型更容易让人产生疑问。
因为它在初始状态下,柱塞通常处于缩回状态。
液压油进入以后,一方面要让柱塞升起来,另一方面又要让柱塞最终锁紧。
那么问题来了:
这正是油压升起型内部结构设计的关键。
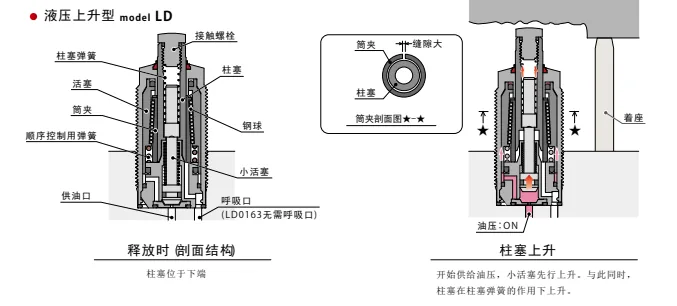
它通过内部机构的动作顺序,让柱塞的“上升”和“锁紧”并不是同时发生。
4、油压升起型真正的动作过程
液压油进入浮动支撑缸以后,内部驱动机构首先动作。
这个阶段的主要任务是:
柱塞以较小的接触力向上寻找工件。
当柱塞碰到工件以后,因为工件已经处于定位状态,柱塞不能再继续明显向上移动。
但是这并不意味着整个浮动支撑缸内部动作已经结束。
随后,内部夹紧套、锥面机构、钢球机构或者类似的机械锁紧结构继续动作。
最终把柱塞牢牢抱紧。
所以从外部看,整个过程就是:
通油 → 柱塞升起 → 接触工件 → 内部机构继续动作 → 柱塞被锁紧。
这也是启致精密认为油压升起型最值得工程师理解的地方。
它并不是靠传感器告诉液压系统:
“我已经碰到工件了,现在可以锁了。”
而是内部机械结构本身就规定好了动作先后。
5、所以它其实根本“不知道”什么时候碰到工件
这也是启致(昆山)精密机械有限公司的夹具工程师常提醒的一点:
理解到这里,最开始的问题就有答案了。
严格来说:
普通浮动支撑缸内部并没有一个“大脑”在判断工件。
真正实现动作的是三个条件:
工件限制柱塞最终位置、内部机构保证动作先后、液压系统提供锁紧动力。
所以所谓“自动适应工件高度”,并不是电子控制意义上的自动检测。
它实际上是一种非常巧妙的机械自适应。
6、弹簧升起型和油压升起型,本质区别在哪里?
如果从启致精密做夹具油缸选型的角度来看,两种结构最终目的其实完全一样:
不同的只是“怎么找位置”。
6.1 弹簧升起型
可以理解成:
工件放下以后,把柱塞压到合适位置。
然后液压锁紧。
所以它的逻辑是:
6.2 油压升起型
可以理解成:
液压进入后柱塞升起,接触工件,然后内部机构继续完成锁紧。
所以它的逻辑是:
这其实就是两种浮动支撑缸动作原理最直观的区别。
7、自适应支撑,不等于自动检测
还有一个非常容易混淆的问题。
浮动支撑缸能够自动适应工件位置,并不代表PLC知道柱塞是不是已经真正接触了工件。
这是两个完全不同的问题。
普通浮动支撑缸解决的是:
而自动化生产线如果需要确认:
柱塞有没有升到位、是否已经支撑工件、支撑状态是否正常,就可能需要增加气压检测、位置检测或者其他状态检测功能。
因此在启致精密进行自动化液压夹具选型时,会把两个问题分开考虑:
前者是机械结构问题,后者是自动化检测问题。
8、真正理解浮动支撑缸,只要记住一句话
浮动支撑缸看起来结构复杂,其实核心逻辑非常简单:
柱塞先通过弹簧或者液压动作找到工件实际位置,再由内部机械机构把当前位置锁紧。
所以浮动支撑缸真正的工作逻辑不是简单的“伸出—缩回”,而是:
这也是理解浮动支撑缸选型、动作顺序以及液压夹具设计的基础。
启致精密长期围绕液压夹具、夹具油缸、浮动支撑缸及夹具设计中的实际问题进行整理,希望把一些看起来复杂的液压元件,用更容易理解的工程逻辑讲清楚。





